
技術講演会「昇降機・遊戯施設等の最近の技術と進歩」【2026年2月6日開催】
主催 一般社団法人日本機械学会

目次
はじめに
2026年2月6日に、ハイブリッド(日本大学理工学部駿河台キャンパス タワースコラ S505教室(5階)& オンライン開催:Zoom)で昇降機・遊戯施設技術委員会による表題の技術講演会を開催し、全12件の発表に対して活発な質疑応答が行われた。
以下では、12 件の発表内容について概要を紹介する(出典 : No. 25-114 日本機械学会 技術講演会「昇降機・遊戯施設等の最近の技術と進歩」講演論文集 2026-2. 6)。
なお、本掲載にあたり、講演発表者各位と昇降機・遊戯施設技術委員会の委員、および日本機械学会事務局に謝意を表す。
【発表①】吸水深さ予測式を用いた樹脂製プーリーの寸法変化解析モデル構築
発表者:遠藤 基史(日立ビルシステム) 他
近年、製品の軽量化を目的として樹脂材料の利用が幅広い分野で注目されている。エレベーターのかご下に使用されるプーリーを鋳鉄製から樹脂製に置き換えることで、走行時のエネルギー低減等の環境負荷低減に加え、施工作業時の作業負荷低減が期待できる。
一方、樹脂材料は熱や吸水による経年変化や環境条件に起因する寸法変化を生じ、軸受との嵌め合い精度が要求される部品では、これらの影響を考慮した設計が不可欠である。
本研究では、樹脂製プーリー嵌め合い部の吸水による経年的な寸法変化を評価するため、吸水を模擬した解析モデルを構築した。モデル内部を表面から吸水が生じた吸水部と無吸水部に二分し、吸水部の吸水率を想定環境における平衡吸水率で一定と仮定した。Fickの拡散の第二法則から吸水深さ予測式を導出し、吸水部の体積変化率と同じだけ熱膨張させることで寸法変化量を求めた。75℃、95%RH環境の解析では、嵌め合い部の幅方向外側から中心方向に向かうに連れ寸法変化量が大きくなり、ボス内径が広がる実測データ同様の傾向を確認した。
さらに、実測データと解析結果の平均寸法変化量が同値となるよう吸水部の弾性率を補正し、実測同等の寸法変化量を持つ解析モデルを構築した。
以上より、樹脂材料の経年的な吸水深さを予測し、様々な温度環境における樹脂製プーリー嵌め合い部の寸法変化量を実測同等の傾向で算出可能となった。
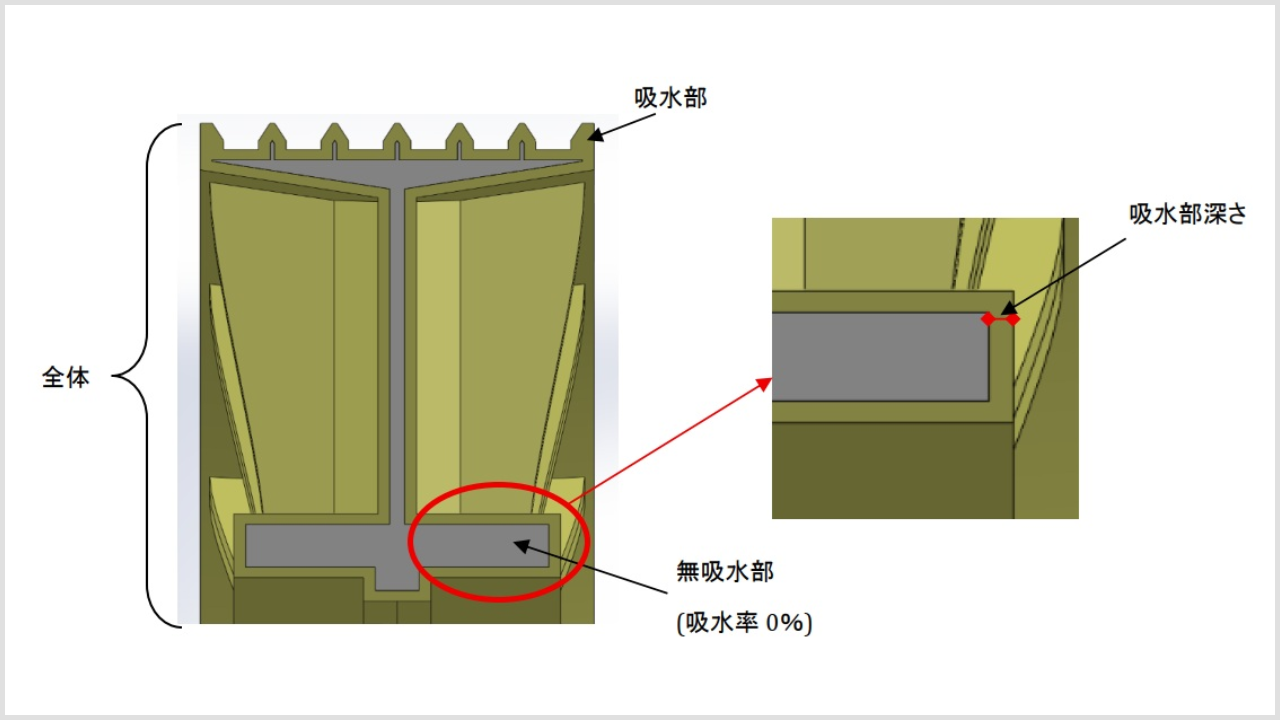
図1 吸水分布の概念図
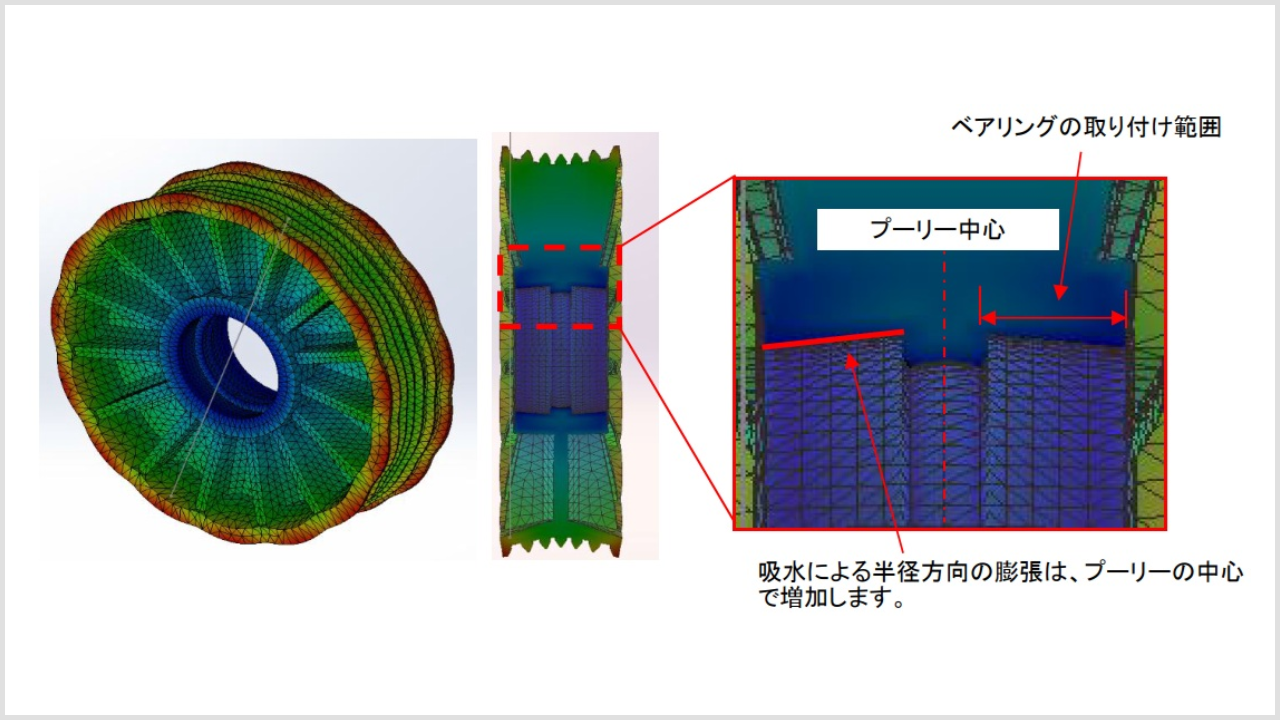
図2 水分吸収解析結果の変換(倍率30倍)
【発表②】実機試験によるエレベーターロープの摩擦特性の検証
発表者:小黒 優門(東芝エレベータ) 他
近年、建物の高層化により高速大容量のエレベーターの重要性が高まっている。大型の巻上機の場合、据付性や保守性の観点からハーフラップが有利となる場合があり、その実用化にはロープとシーブのトラクション性能の把握が重要である。本研究では、要素試験と実機試験を組み合わせ、静摩擦係数と動摩擦係数の算出方法を考案した。
要素試験では、ロープに張力差を与え、滑り出し時のトラクション比から静摩擦係数を算出し、嵌め合いの影響を考慮して静摩擦係数の最小値を求めた。
実機試験では、ブレーキトルクを調整して減速度を変化させ、滑りが生じない中で最大の減速度から静摩擦係数を逆算し、測定データのばらつきおよび嵌め合いの影響を考慮して静摩擦係数の最小値を求めた。要素試験と実機試験で求めた静摩擦係数の最小値が同等の値であり整合が取れていることを確認した。
また、実機試験において非常制動時の減速度から動摩擦係数を逆算し、測定データのばらつきおよび嵌め合いの影響を考慮して動摩擦係数の最小値を求めた。実測できた範囲を超える速度領域については、EN81-50の非常制動時の摩擦係数の式と同じ摩擦係数の減少量となると仮定して、本システムの最大速度における動摩擦係数を求めた。
今後新たなロープ種や形状の異なるシーブ等を適用する場合においても、本研究で考案した算出方法によりトラクション性能の把握が可能である。
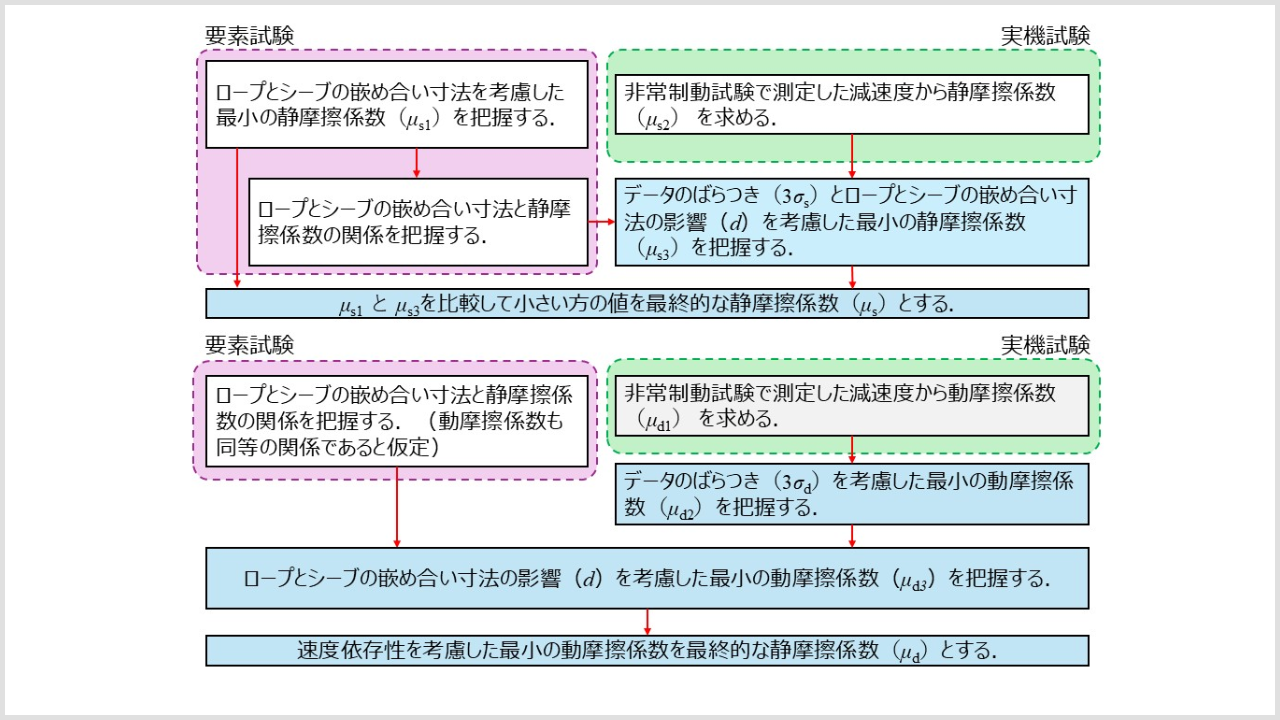
図1 静摩擦係数と動摩擦係数の算出手順
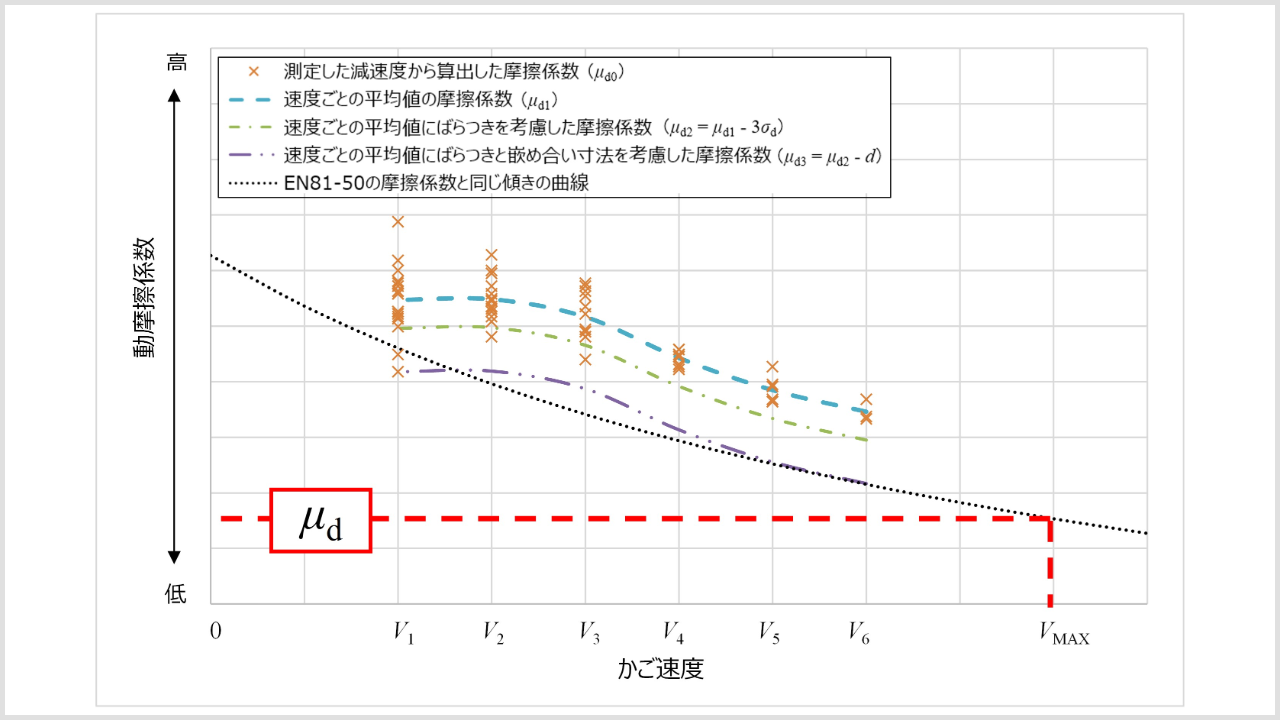
図2 かご速度と動摩擦係数
【発表③】エレベーターロープの張力モデルに基づくシーブ溝の摩耗推定
発表者:中澤 大輔(三菱電機) 他
複数本のロープによってかごが吊り下げられるエレベーターでは、ロープがシーブ(滑車)に巻きかけられた構成となっている。ロープが掛かる溝において、各溝の摩耗が不均一に進行した「溝段差」の状態になると、ロープ間において張力変動が生じる。エレベーターの安全性を維持するためには、ロープ張力の管理が重要である。そのため、過度な張力変動を抑制する観点から、溝毎の深さを定量的に把握することが必要となる。
本論文では、溝深さを直接測定せずに溝段差量が推定可能となる手法の検討結果について示す。推定手法では、溝段差で生じる張力変動を考慮した張力モデル(図1)に基づき、かご位置の異なる2点で計測した張力値を入力として、溝段差量を出力する推定器を導出している。ここで、推定誤差を抑制するために、ロープの巻き上げに伴うロープの伸び量変化を考慮した補正項を導入する。
図2に、2点の張力計測点間距離に対する溝段差量の推定誤差を示す。実線は巻き取りによる伸び量変化の補正項を考慮した条件であり、破線は考慮しない条件での計算結果である。補正項を考慮しない条件では、補正項ありの条件と比較して誤差が大きく、また、計測点間距離の値によって推定誤差が大きく変動する。
今後、補正項の高精度化や、複数の滑車によりシステム構成が複雑となる2:1ローピングのエレベーターへの技術拡張など、さらなる検討を行うことで、エレベーターの適切な張力管理につなげていく。
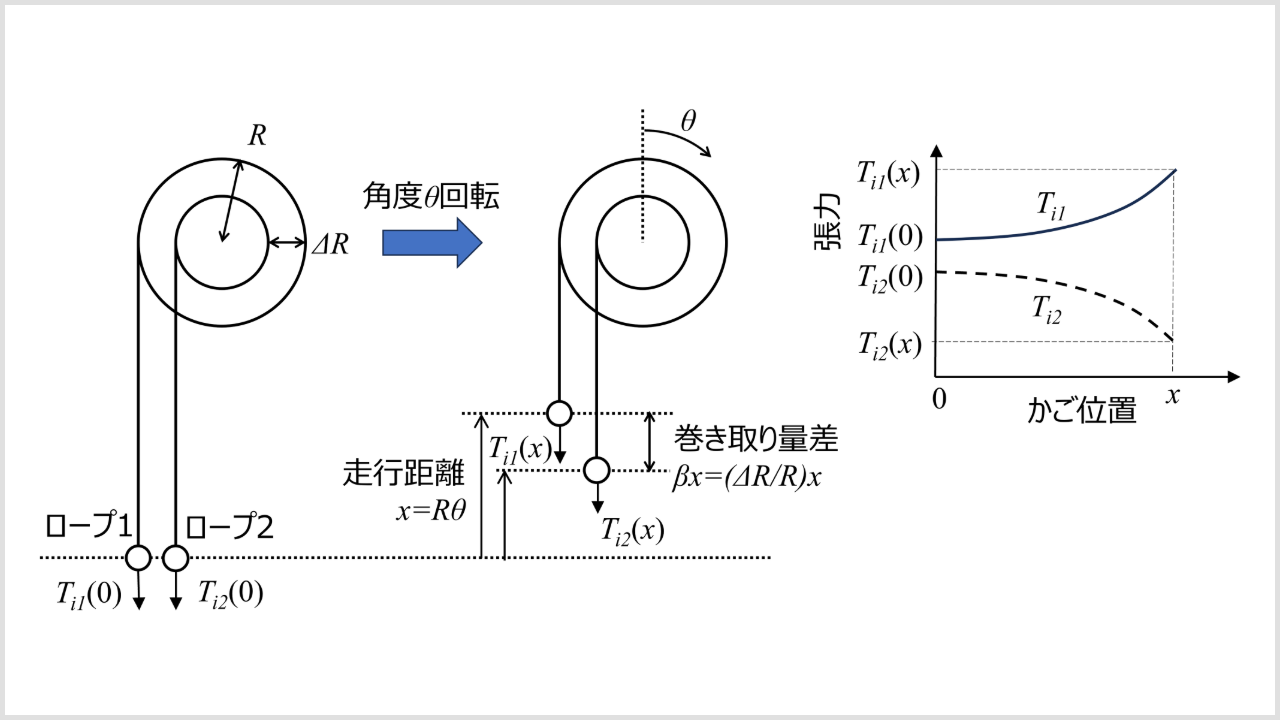
図1 溝段差で生じる張力変動を考慮した張力モデル
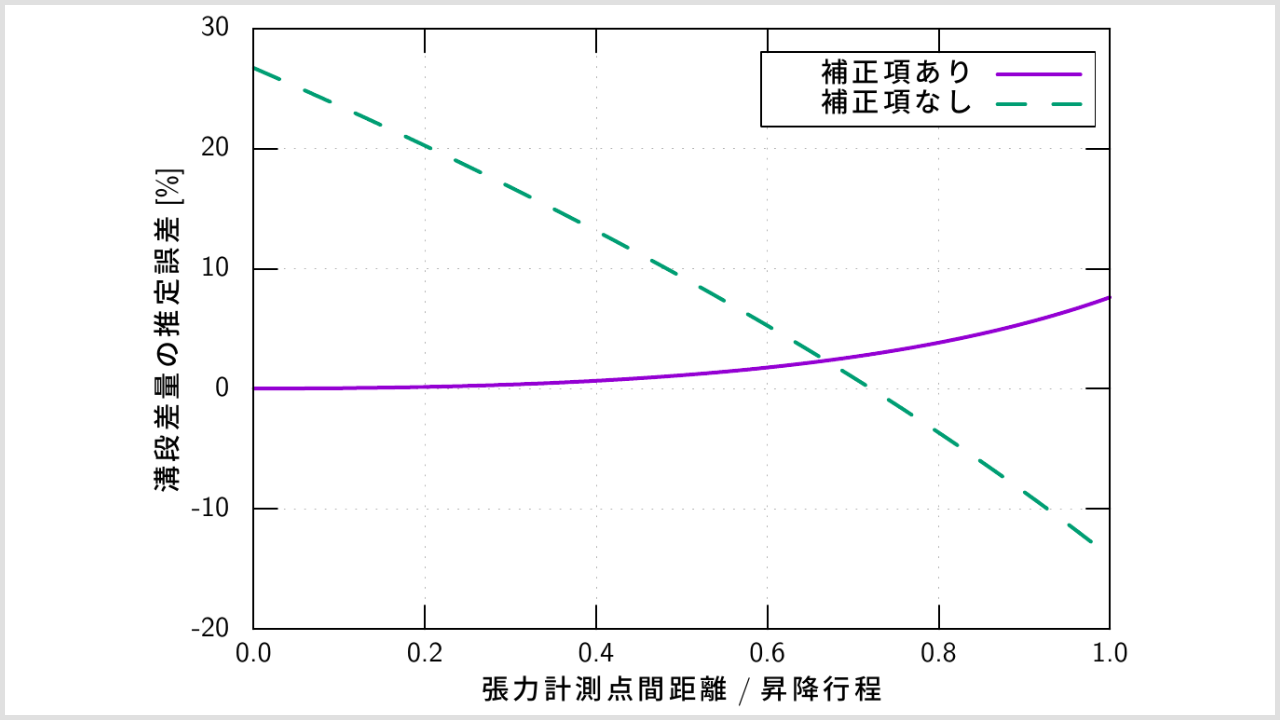
図2 2点の張力計測点間距離に対する溝段差量の推定誤差
【発表④】トラクション駆動される滑車・ロープ系の張力安定化メカニズム
発表者:藤井 郁香(三菱電機) 他
トラクション駆動は、滑車にロープやベルトを巻き付け、接触面間の摩擦力を利用して力を伝達する方式であり、昇降機や自動車、工作機械、建設機械など、幅広い分野で用いられている。これらのシステムでは滑車に複数のロープを巻き付けているが、ロープ間で張力差が発生すると、特定のロープや滑車溝に負荷が集中し、摩耗や破断など機器損傷の要因となる。よって、トラクション駆動システムにおいて、ロープ張力の適切な管理は非常に重要である。
そこで、本論文では、複数ロープをトラクション駆動する系で、ロープ片端を張力調整した際の張力伝播と張力安定化のメカニズムについて考察した。図1の張力解析モデルで往復駆動の張力変動を求めると、図2が得られる。ここで、滑車の巻き取り側と繰り出し側の張力差で微小滑り(クリープ)が発生し、張力が他端へと伝播する。往復駆動を繰り返すことでロープ間のクリープ量差が0となり、張力変動が収束する。このクリープを考慮した解析モデルと、滑車1個・2本ロープ構成の張力測定試験を比較すると、張力変動を精度良く算出できている(図3)。
さらに、滑車数の違いや、ロープ端部に設置するバネによって、クリープに伴う滑車上の張力伝播が変化し、張力変動が安定化するために必要な駆動距離が変化することを明らかにした。今後は、本解析結果を用いて、張力が安定化する状態を定量的に把握することで、適切なロープ張力管理に貢献していく。
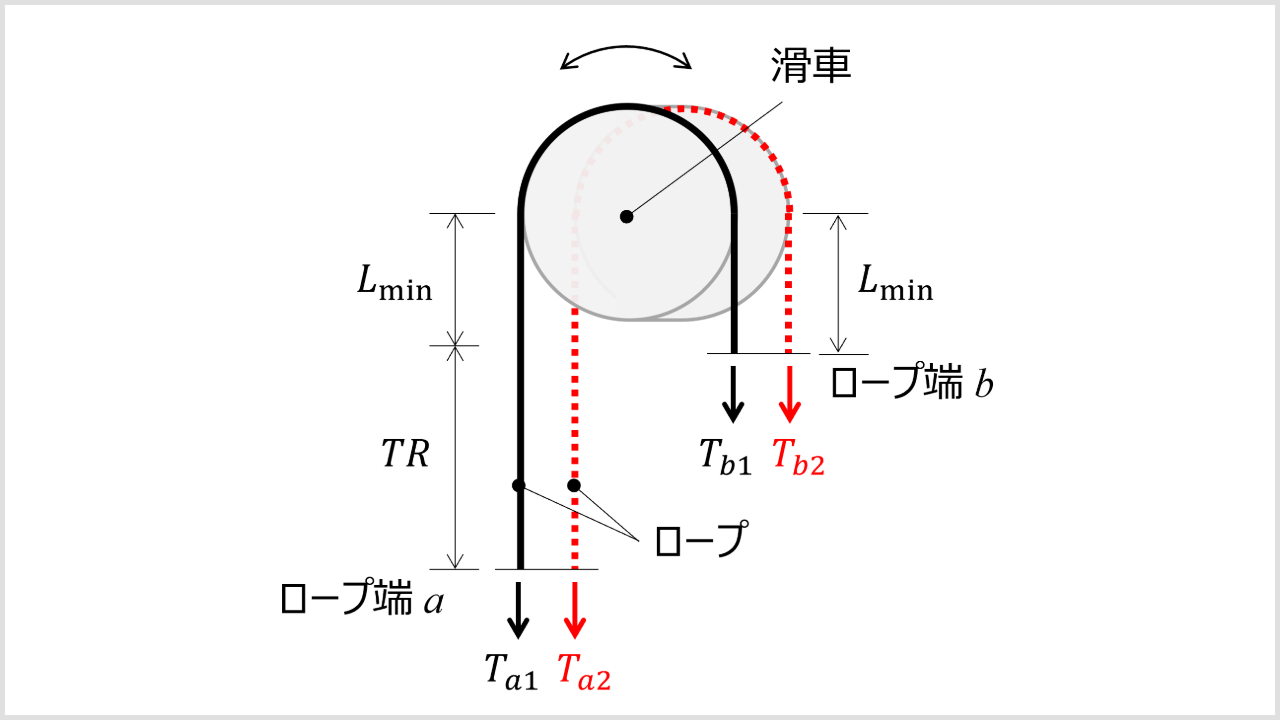
図1 2本吊りの1:1ローピングモデル
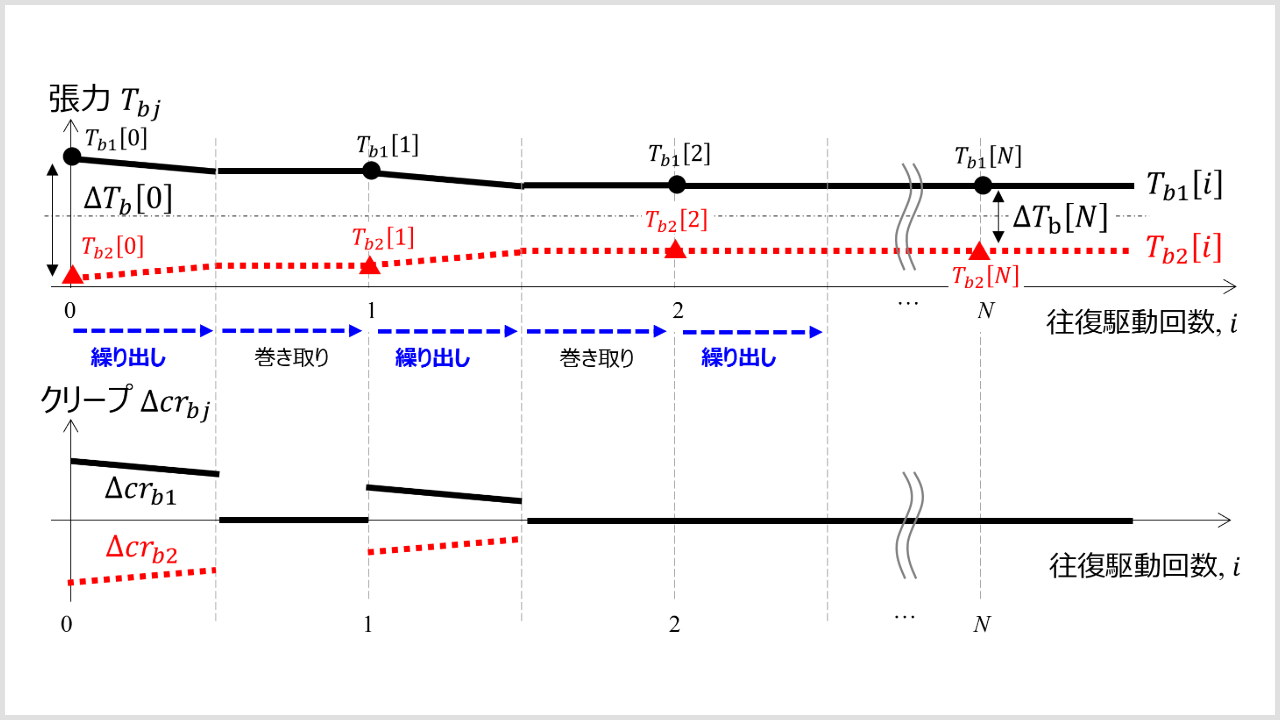
図2 繰り返し往復駆動におけるロープ端bの張力とクリープ
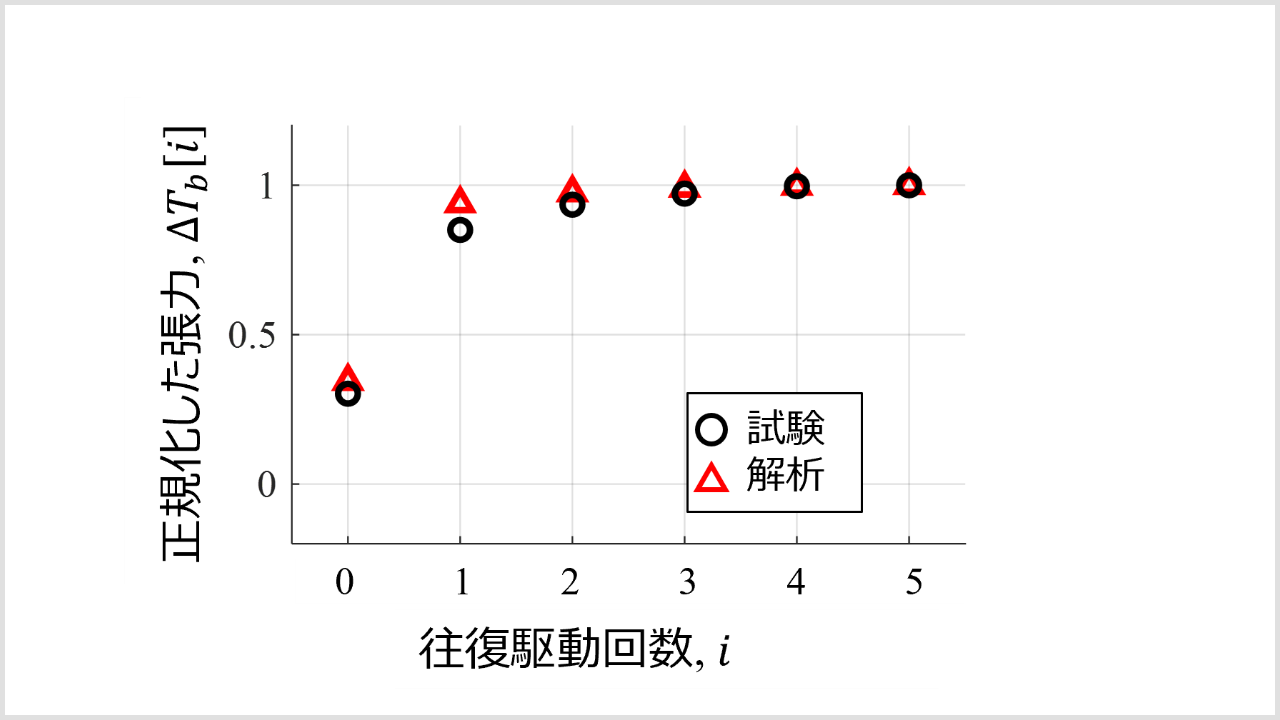
図3 試験と解析で得られる正規化したロープ端張力の比較
【発表⑤】脱レール検知装置の実用化に向けた地震発生時におけるエレベーターの挙動解析
発表者:上田 行真(東京農工大学大学院) 他
近年、東日本大震災をはじめとする大地震により、エレベーターの利用者がかご内に閉じ込められる事象が発生している。地震発生後の長時間にわたる閉じ込めを減らすため、早期の復旧運転が求められる。一方で、かごがガイドレールから外れる脱レールが発生する場合は運転させるべきではないため、復旧可否の判断において、脱レールの有無を確認する脱レール検知装置が必要となる。
本研究では、脱レール検知装置の設置条件を検討するため、ガイドレール・乗りかご・ローラーガイドを考慮した横振動モデルを構築し、シミュレーション解析を実施した。解析条件として、建物高さを30~200mとし、エレベーター位置は図1に示すかご位置AおよびBとした。
その結果、応力と変位が最大となる条件は建物高さ30m、かご位置Aであった。また、すべての条件で下部ローラーガイド側には上部より大きな応力が発生することが確認した。一方、変位については、エレベーター位置、建物高さおよび地表加速度の条件によって、上部側が大きくなる場合と下部側が大きくなる場合の両方があることを確認した。
これらの結果から、脱レールが発生し得る箇所は上部・下部のいずれにも存在し、特定の位置に限定されないことが明らかとなった。したがって、脱レール検知装置の設置箇所としては、上下左右の4箇所に配置することが望ましいと考えられる。
今後、条件によって検知装置の設置箇所を削減できる可能性があるか検討する。
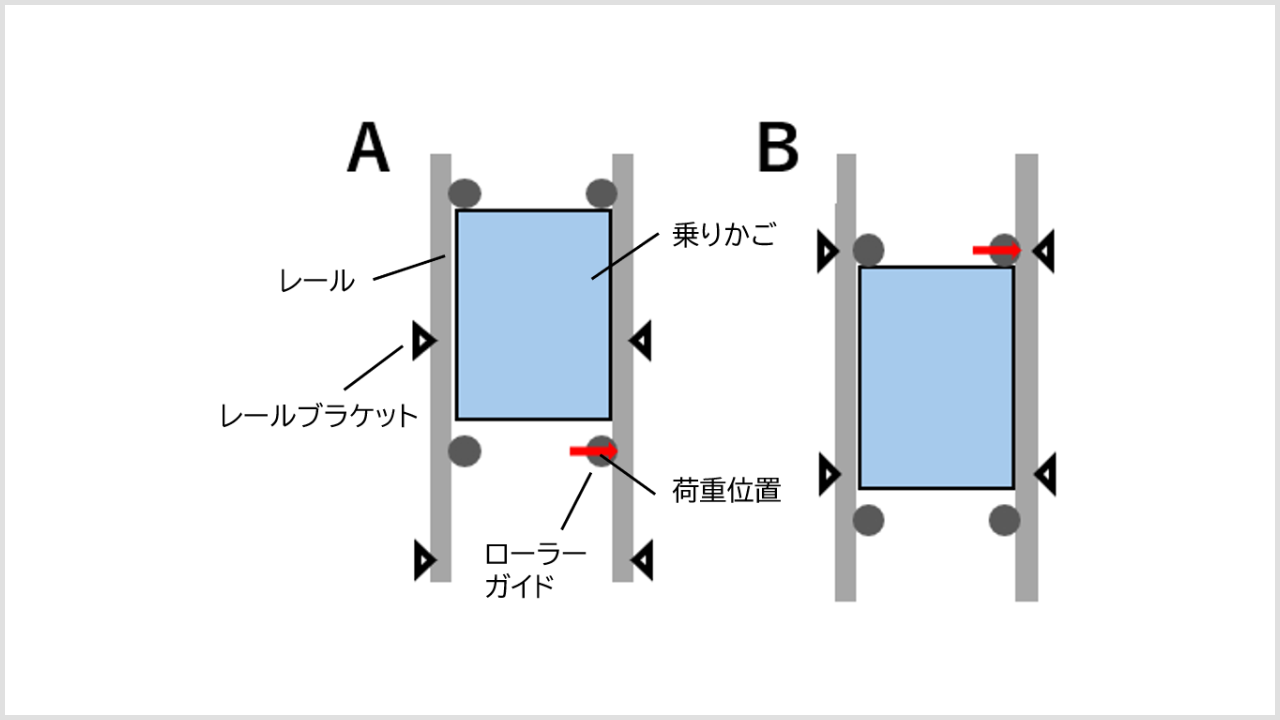
図1 エレベーター位置条件
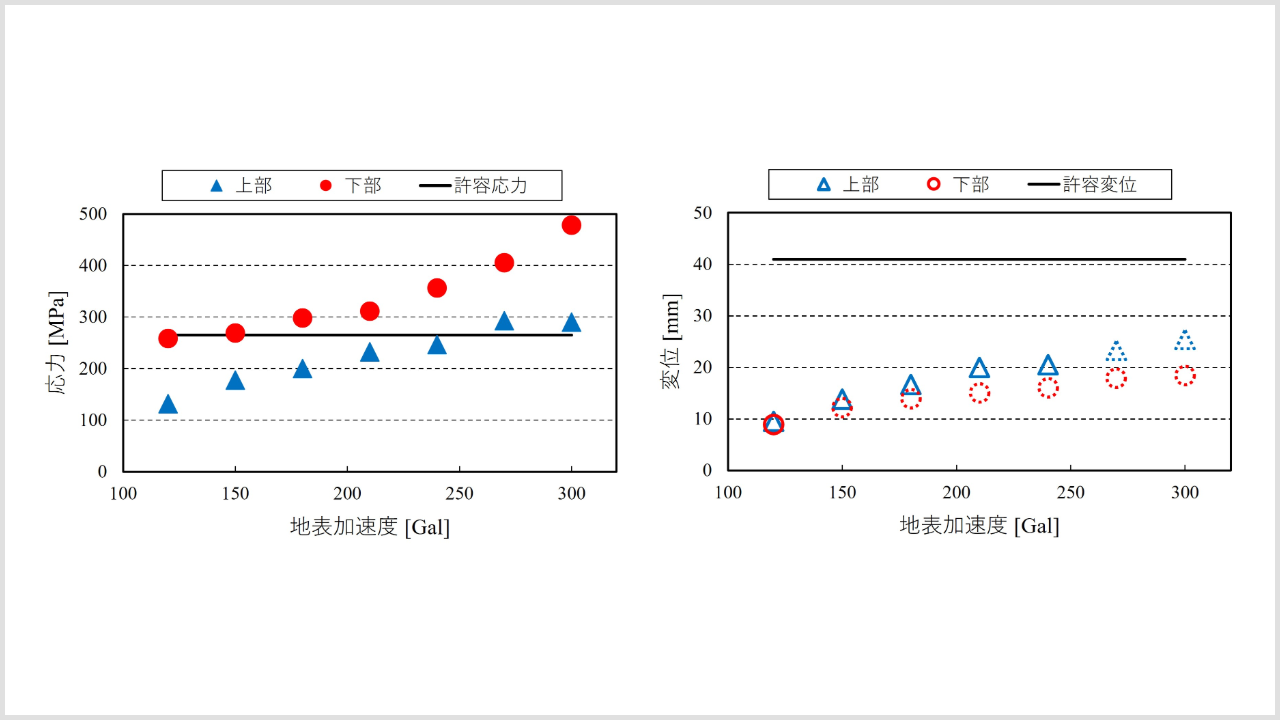
図2 地表加速度の影響(エレベーター位置A)
【発表⑥】要素試験によるエレベーターロープの振動特性に関する基礎的研究 (素線のめっき処理やストランドの構成が減衰比に及ぼす影響について)
発表者:松本 隼人(富山県立大学大学院) 他
近年、建築物の高層化に伴いエレベーターロープの長尺化が進んでいる。その結果、ロープの固有周期が高層建築物の固有周期に接近し、地震等の外力による共振でロープが大きく揺れ、エレベータの安全性に影響を及ぼすリスクが増加している。
これに対し本研究では、ロープの内部構造を変更することで、高い減衰性能を有するエレベーターロープの開発を目指す。ロープの設計仕様の検討のため、実機を模擬した要素試験装置を用いて様々なロープの自由振動試験を行い、ロープの内部因子が減衰比に及ぼす影響を調査した結果、以下の知見を得た。
- 各ロープの変位をロープ断面積で除した指標を用いることにより、直径の異なるロープの減衰比の統一的な評価が可能となった(図1)。
- 心綱が麻心でストランドの中心に繊維心を含まないロープの場合、素線のめっき処理によって、減衰比が増加する傾向が得られた(図2)。また、素線数の増加によっても減衰比の増加傾向が見られた。
- 心綱がPP心ロープの場合、めっき処理によるシール型(S)ロープの減衰比の変化は極めて小さい(図3)。また、ストランド構成を比較すると、シール型(S)はフィラー型(Fi)よりも減衰比が大きいことを確認した。
今後は、本報で得られた知見を充実させるため、仕様を最適化したロープの試験を行う。これに加え、FEM解析を用いてロープ内部の応力状態に関する分析を行い、減衰比の変動要因を解明することを目指す。
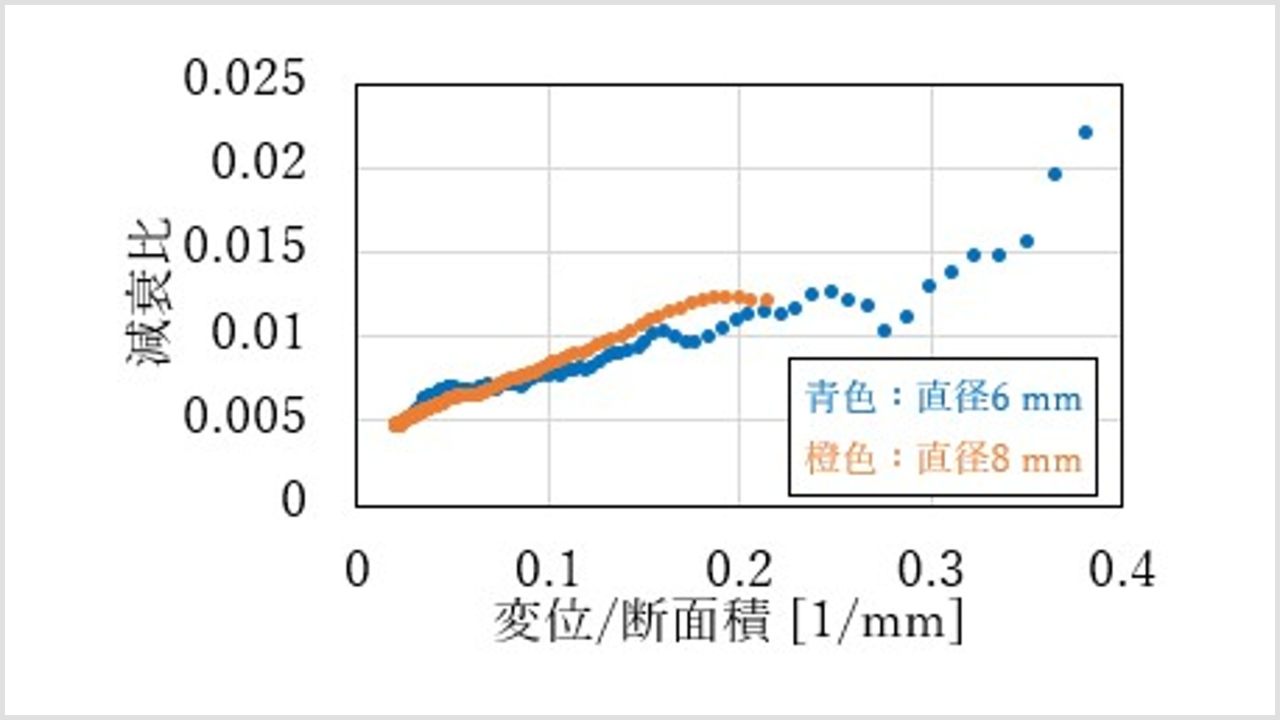
図1 ロープ直径に対する相対変位と減衰比の関係
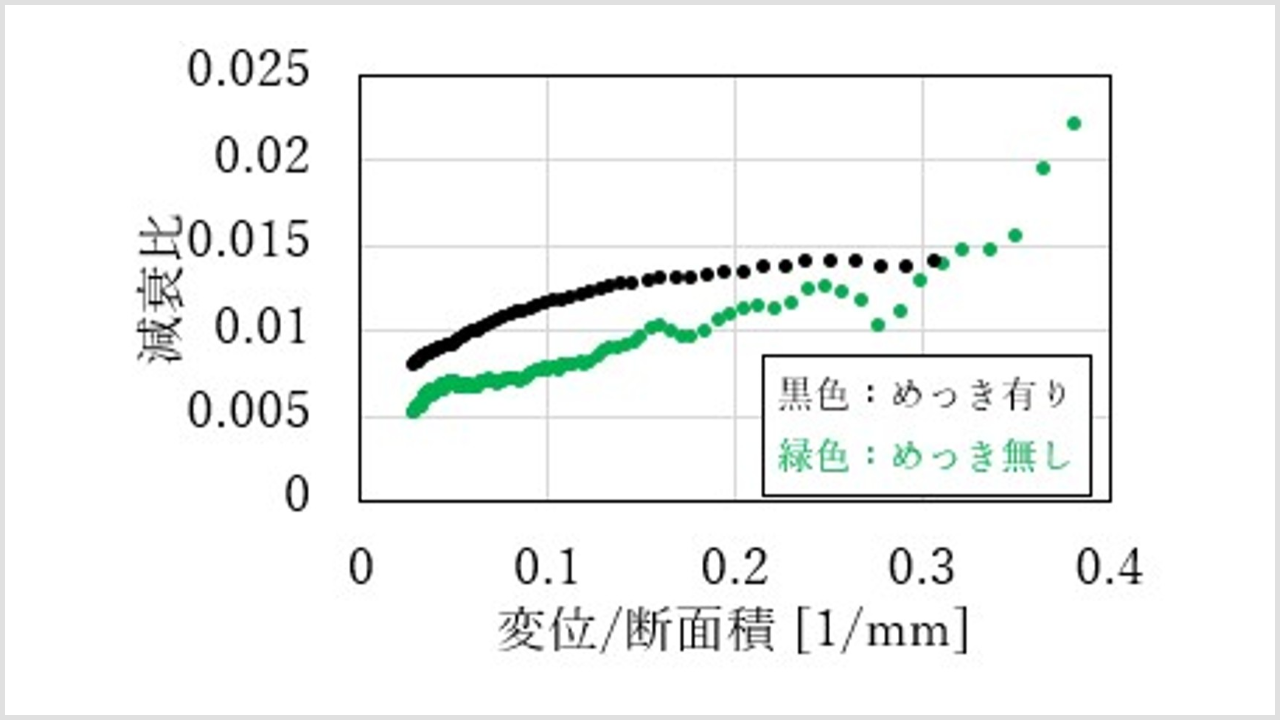
図2 麻心ロープのめっき処理による影響
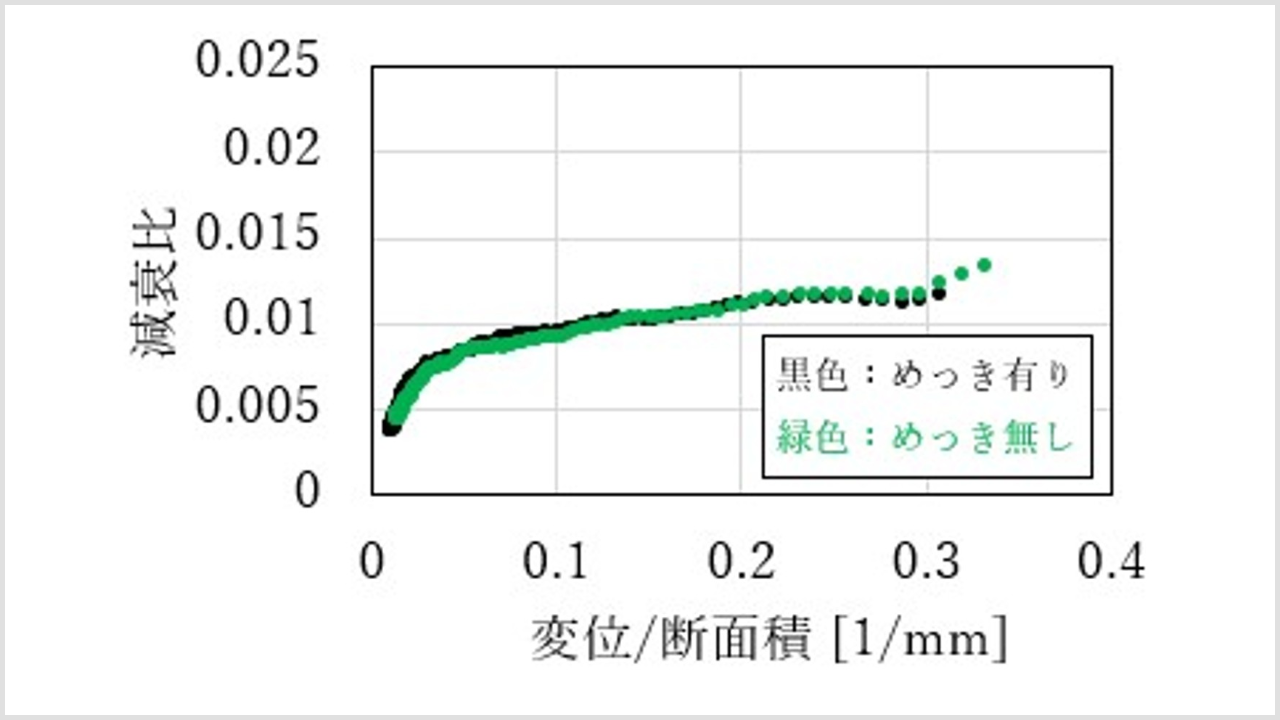
図3 PP心ロープのめっき処理による影響
【発表⑦】エレベーターロープの地震応答解析手法の実験的検証
発表者:松島 孝(埼玉工業大学大学院) 他
高層ビルのエレベーターロープは地震時に建物と共振して大きく揺れ、機器損傷などを引き起こす恐れがある。これらの被害を防ぐには、まず、ロープの動的挙動を精度良く把握することが求められる。これまでに地震応答解析によるロープの動的挙動の検証は行われてきたが、実験による検証は十分でなく、特に減衰比の変位依存性を考慮した解析と実験を比較した例は少ない。
そこで、本研究では、ワイヤロープの縮小モデルによる実験を実施し、振動特性の把握、解析方法の妥当性と再現性を検証した。
はじめに、自由振動実験を実施し、初期変位の増加に伴い減衰比が増加する傾向を確認し、この関係を近似式で表した。次に、ロープ下端を正弦波で加振する正弦波加振実験を実施し、図1のような共振曲線を描いた。図1の通り、実験と解析の共振振動数は概ね一致したものの、実験ではロープの横振動に伴う張力変動による跳躍現象が観測され、わずかにハードニング特性を示した。
最後に、地震波加振実験を行い、その結果を減衰比の変位依存性を考慮した解析結果と比較した。その結果、図2のように減衰比の変位依存性を考慮することで、応答のピーク値の平均誤差が-8.70%から-0.69%へと大幅に改善することが確認できた。
以上より、減衰比の変位依存性を考慮することで応答の成長および減衰過程や位相が実験結果と概ね一致したことから、本論文で提案した地震応答解析が高い再現性を持つことが確認された。
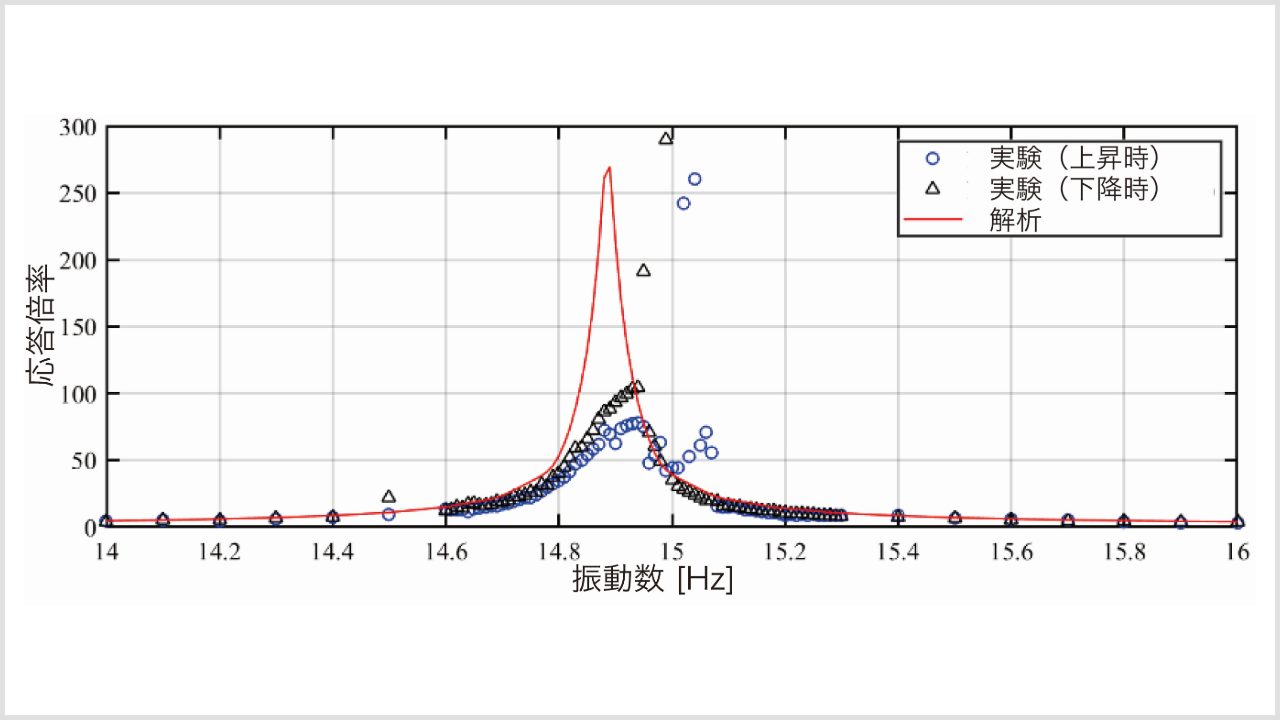
図1 共振曲線による解析と実験の比較
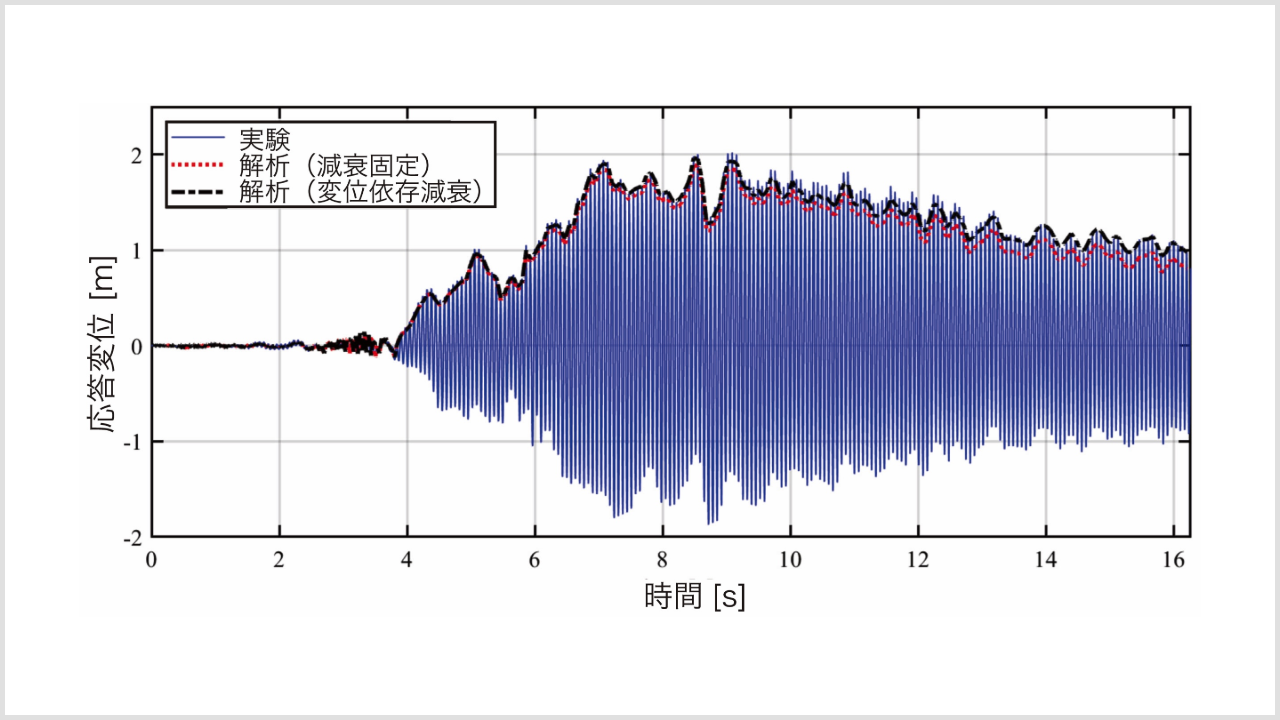
図2 地震応答による解析と実験の比較(極大値の包絡)
【発表⑧】エレベーターロープ横振動の一点計測による推定法の実機検証
発表者:堀田 武志(京都工芸繊維大学大学院) 他
現在、地震時には地震時管制運転によりエレベーターは停止することとなっているが、地震後に人的な復旧手続きに依らず自動で復旧可能なシステムが導入されてきている。しかし、現在の多くのシステムでは、ロープの振動が収束していることを振動解析によりロープ応答を推定して判断、あるいは経験的に十分とされる時間待つことで保証しているため、場合によっては真に必要な時間以上を要してから試運転を再開している可能性がある。
本研究は、この収束判断をロープの振動状態のリアルタイムでの推定値に基づく判断に置き換えることで、安全かつ迅速なエレベーターの復旧に貢献することを目的とする。状態推定器としては状態オブザーバが有名であるが、本研究のアプローチは対象物の数値モデルを必要とせず、また一つのセンサーで完結する新たな手法である。この一つのセンサーは機械室の巻上機近傍に取り付けるため、導入コストやメンテナンス性で優位となる。
本報告では、推定理論の実機適用性を検証するため、図1に示すように約118 mのエレベーターのメインロープの自由振動実験を実施し、推定精度の評価を行った。その結果、振動モードの腹となる観測点において、10~12%程度(図2)の誤差でロープの振動形状の推定が可能であることを確認した。いずれの結果も推定誤差は実機より大きい結果(安全側)となっており、提案手法は実運用におけるロープの振動管理を目的とする上で、有効な手段となり得ると考えられる。
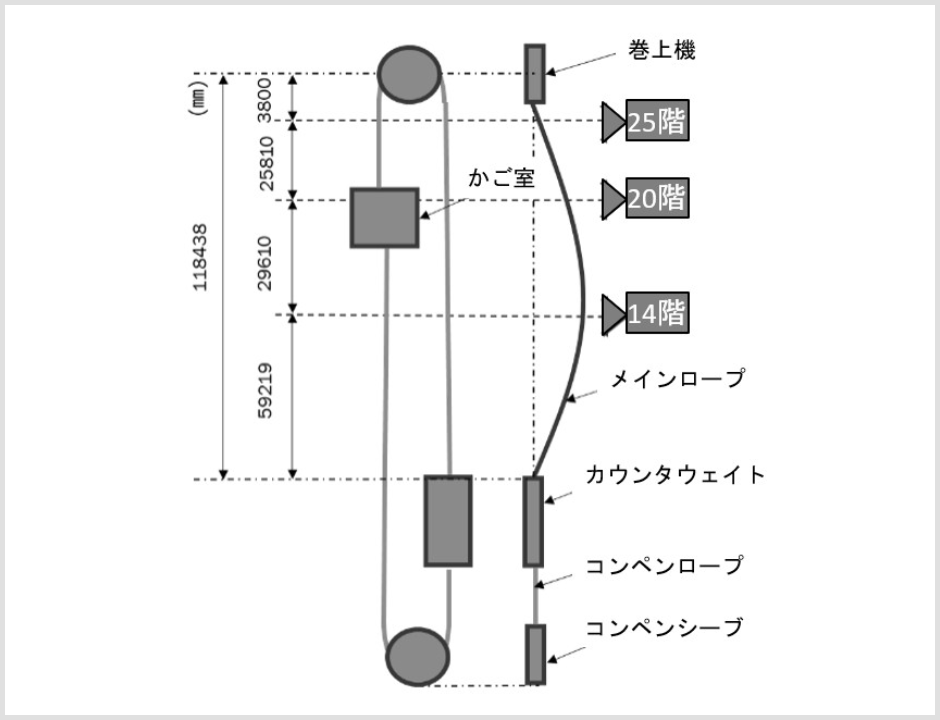
図1 実験概要
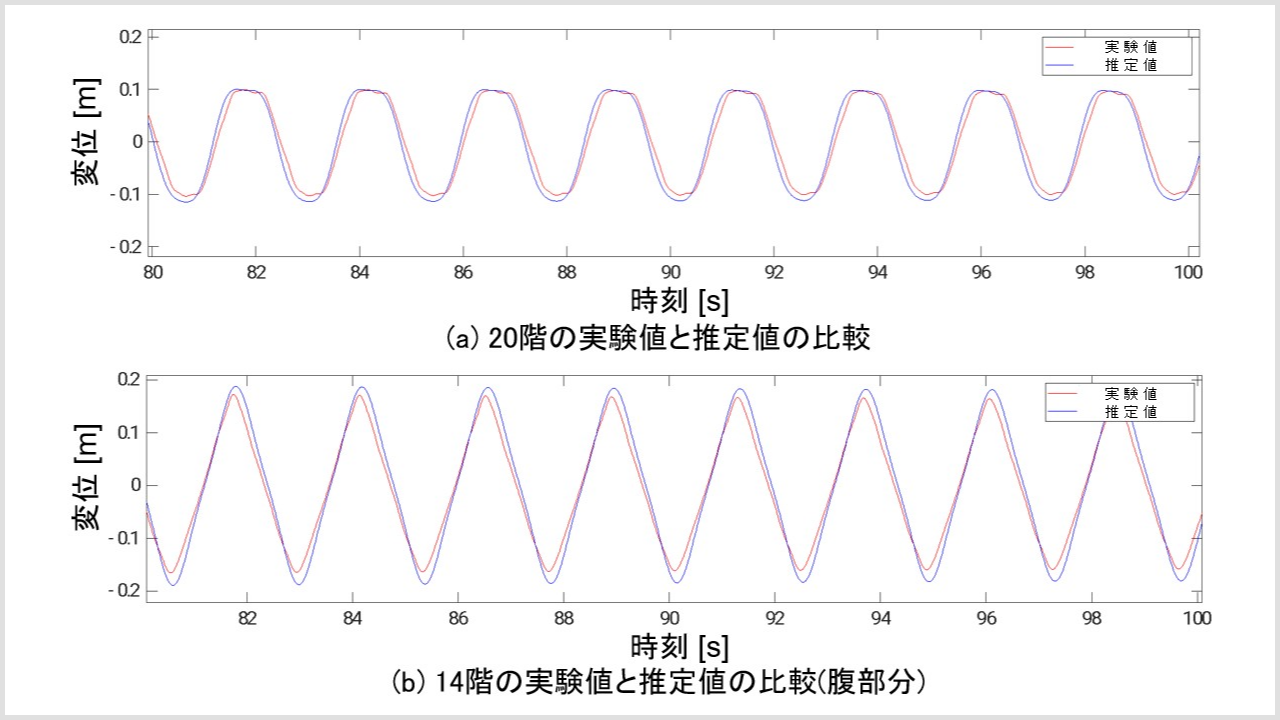
図2 実験値と推定値の比較
【発表⑨】設計と保守の相互補完、及び本質安全と安全防護によるエレベーターの安全
発表者:掛川 昌俊(掛川技術士事務所)
エレベーターに関する事故を回避するためには、設計者による安全設計、及び所有者/管理者による保守管理の相互補完により安全を確保することが重要である。
2012年の石川県内のエレベーター戸開走行事故を例に示し、設計と保守管理の双方が適切に実施されていることの必要性、及び設計・保守プラットフォームの構築など安全確保のための具体的な取組みについて考察を行った。また、安全性実現の手段としての本質安全と安全防護について、本質安全設計、安全防護の役割、及び技術の進歩に対応した安全方策についても考察を行った。
これより、機械の安全を確保するには、設計で本質安全設計を行い、その設計に基づいた製造を行い、適切な保守を継続的に行うことで安全を確保する。設計と保守の相互補完によりライフサイクルにわたり安全を確保することが必要である。
機械の安全性確保のためには、「本質安全」の考え方を優先すべきであり、それを更に高める、又は補うものとして「安全防護」の考え方を取り入れる必要があると考える。センサー等の技術が進化しIoTが機械システムに組み込まれて、AIを用いて制御が行われるようになってきている現在の社会において、安全を「安全防護」で担保しようという考えが主流になってきている。図1に示す潜在リスクが生じることによる事故発生を回避するために「本質安全」が構築されていることが重要である。
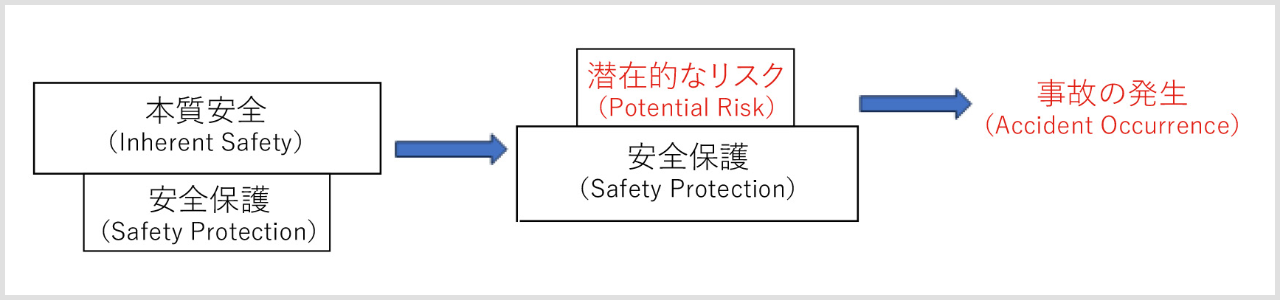
図1 本質安全と安全保護、潜在的なリスクと事故の発生
【発表⑩】エスカレーターの転倒検知システム
発表者:能 愛莉(フジテック) 他
エスカレーター上での転倒事故は、転倒による受傷だけではなく、身体や衣類が隙間に挟まれる、または周囲の人々を巻き込むといった二次被害を招く危険性がある。こうした背景から、転倒に伴う二次被害の抑制を目的とする転倒検知システムを開発した。
開発したシステム構成を図1に示す。本システムは左右のスカートガード部に光電センサを設置し、人や荷物が通過した際の遮光時間を計測する。計測データから算出される遮光長さが閾値を超えた場合に転倒と判定する。さらに、判定部で傾斜部や降り口といった転倒の発生箇所を識別し、発生箇所に応じた注意喚起のアナウンスや、インバータへの減速・停止指令を出力する。
続いて、転倒検出閾値の妥当性を評価するために実施した検証試験結果を図2に示す。各試験条件で得られる遮光長さに対して閾値を適用し、通常状態と転倒状態を識別できるか検証した。試験の結果、通常状態と転倒状態の分布に明確な差が見られ、両者を識別可能であることが確認された。検出性能評価試験では、通常時の誤検出率は1.8%、転倒の検出率は96.7%と、実用上十分な性能が得られたため、本システムの有用性が確認できた。
本システムを用いて利用者の転倒を精度よく検出できることを確認した。転倒検知システムを搭載したエスカレーターでは、利用者の転倒に伴う二次被害の発生を抑制する効果が期待できる。
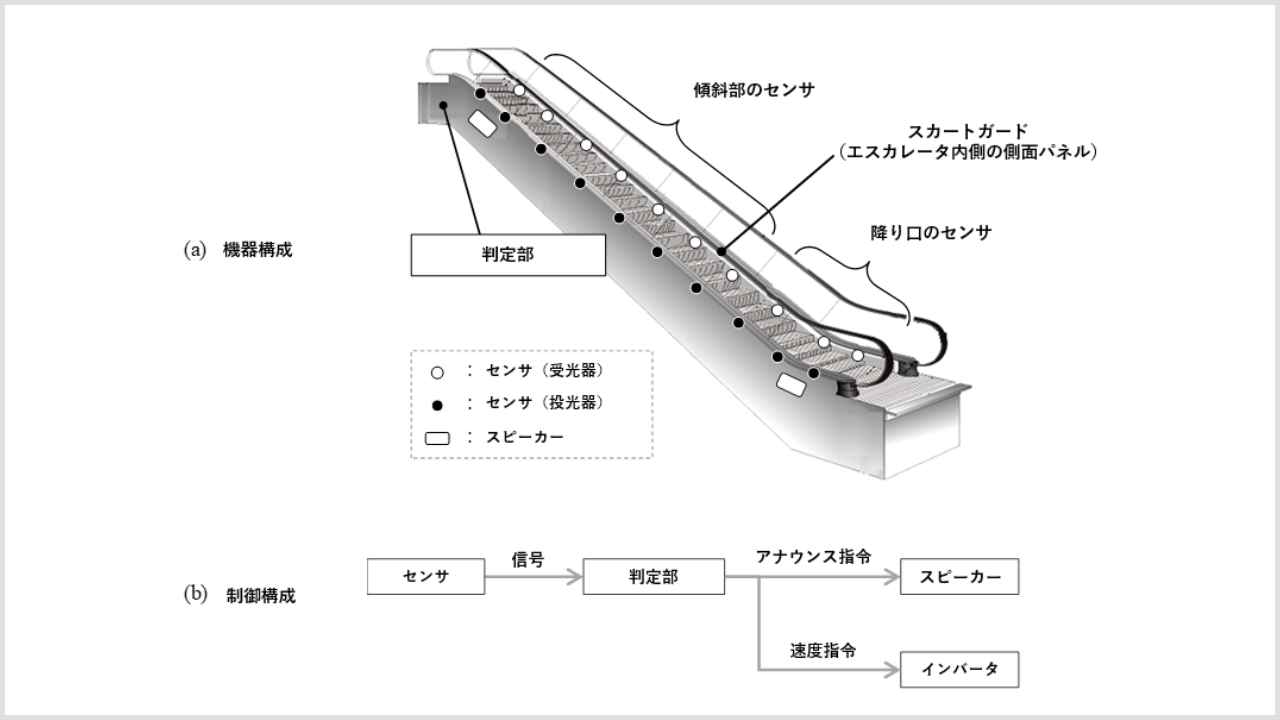
図1 システム構成
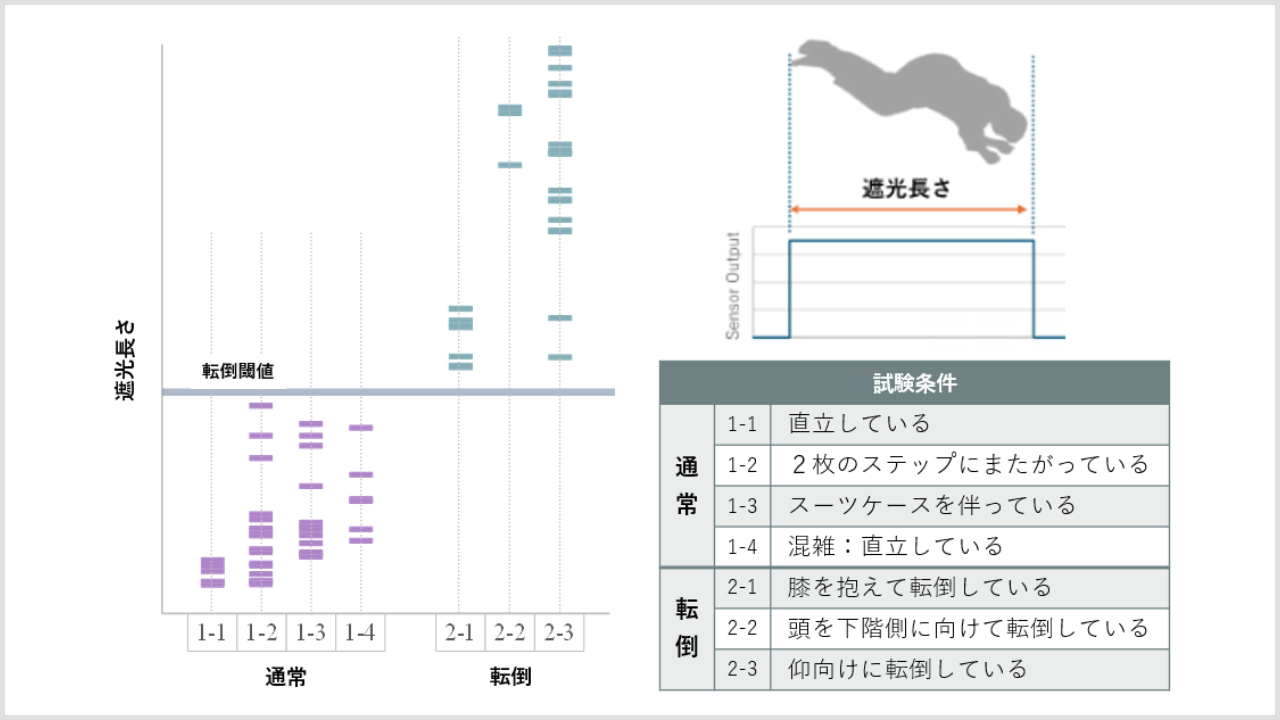
図2 試験結果及び転倒判定閾値
【発表⑪】スマートフォンを用いたエレベーター振動の計測・分析・管理システム
発表者:杉本 亘琉(フジテック) 他
エレベーターでは乗り心地品質維持のため定期的に保守点検を行っており、異常振動を検知した場合、直ちに専用の計測器で振動を計測し、原因調査と是正処置を実施している。近年、エレベーターの設置台数の増加に伴い、保守作業員の業務負荷が増大する中、乗り心地品質をより効率的に管理することが求められている。こうした背景から、携帯性の高いスマートフォンを用いて振動を計測し、容易に原因分析や品質管理を行うシステムを開発した。
開発したシステムの構成を図1に示す。本システムは、かご床に設置したスマートフォンで定期的に振動を計測し、データをサーバAへ送信・蓄積して分析することで、乗り心地の経年変化を管理する。さらに、サーバBから受信したエレベーターの仕様に基づき各機器の加振周波数を算出し、振動原因を特定する機能も備える。
続いて、定期計測したかご床振動の時系列変化を図2に示す。図2では、乗り心地悪化と判断した際のかご床振動値(B点)を基準に正規化した値を示している。分析の結果、A点からB点に至るまでの乗り心地の悪化傾向や、明確な変化点が捉えられ、本システムによる振動予兆検出の有効性が確認できた。
本システムを用いてかご床振動を計測し、原因特定や予兆診断ができることを確認した。これにより、従来の工数を削減して迅速な是正処置を講じることが可能となり、保守業務全体の効率向上に寄与する。
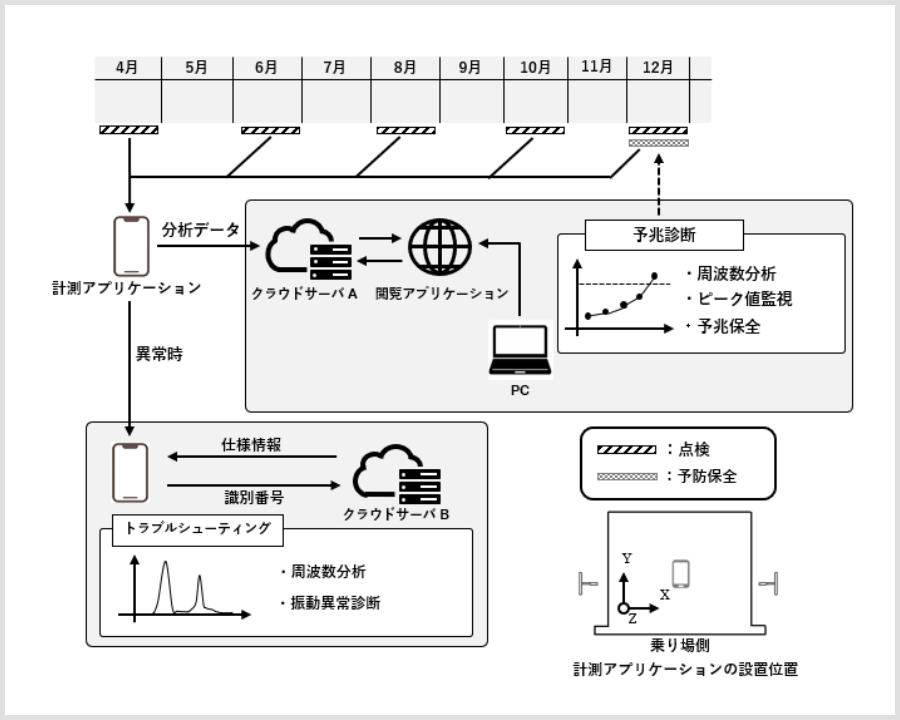
図1 システム概要
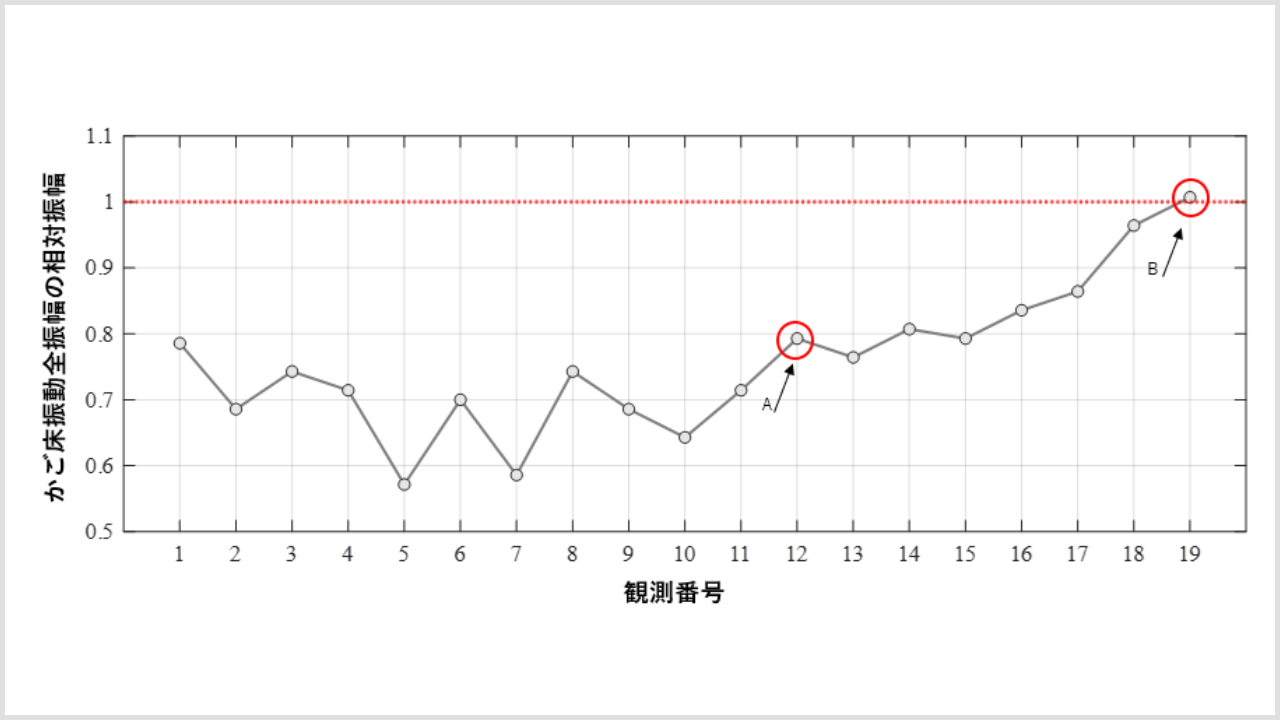
図2 かご床全振幅の時系列変化
【発表⑫】2直線の非線形バネ特性を有するエレベーターガイドの共振特性
発表者:渡辺 誠治(三菱電機)
昇降路内を走行するエレベーターは、ガイドレールによって水平方向の移動が規制されている。ここで、ガイドレールとエレベーターの間には、弾性支持されたガイド装置が介在している。ガイド装置は、レール頭の3面方向に対して、それぞれ弾性支持する構成となっており、3つのローラーで支持するローラーガイドや、レール頭をコの字形状で囲うスライドガイドなどが知られている。一般にガイド剛性は線形ではなく、ガタやストッパにより2直線の非線形バネ特性を示すことが多い(図1)。
そこで、本論文では、エレベーターのガイド剛性の特性として、ガタのある振動系および折れ線特性のある振動系に対し、固有振動数の厳密解と近似解を求める手法について解説し、以下の結論を示した。
- ガタのある振動系は、2直線の折れ線特性の特殊ケースであり、2直線の非線形バネモデルとして評価が可能
- 得られる固有振動数は、最大振幅と剛性切り替わり点の比である無次元量の関数で表現可能
さらに、1自由度の非線形振動系に強制加振入力が作用する場合の振動伝達特性(共振曲線)について、調和バランス法を用いて近似解を算出した(図2)。図中の点は、運動方程式の数値積分結果であり、近似解法で求めた曲線とよく対応している。
今回得られた計算結果は、数値積分を伴うシミュレーションを実施することなく、解析的に求められるため、実際の非線形振動特性に対して、振幅と振動周波数の関係を容易に把握できる。
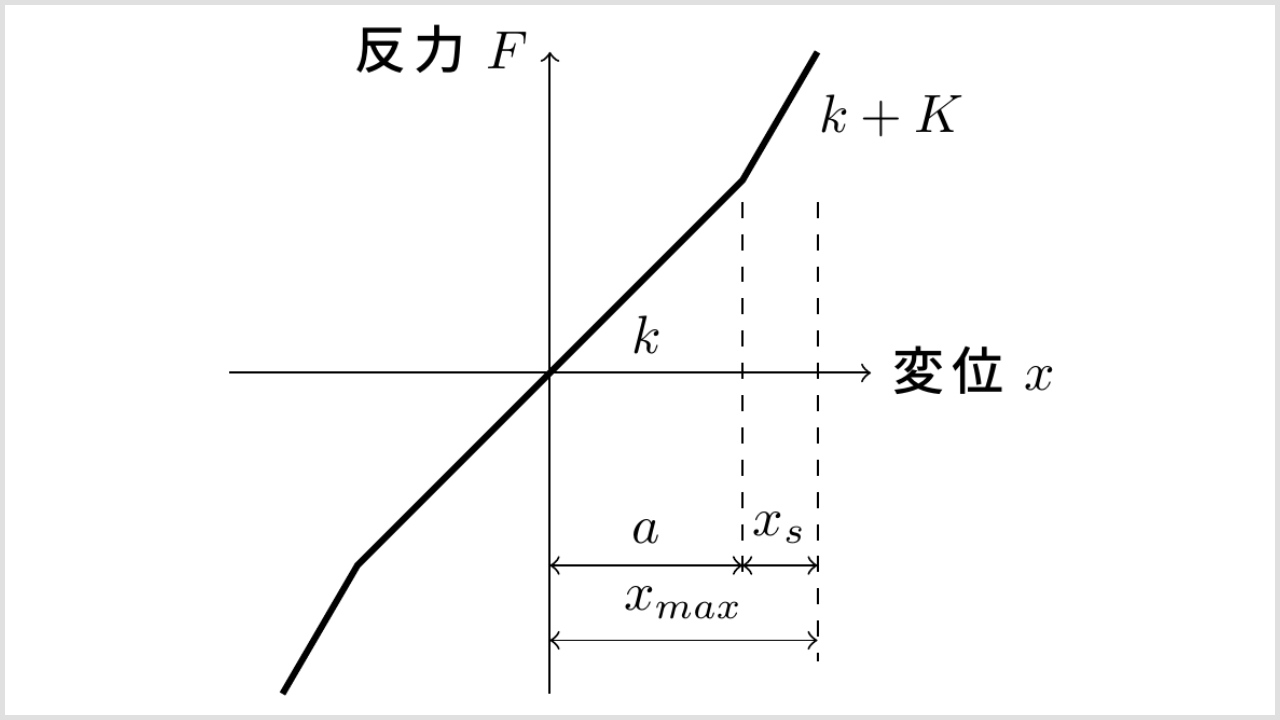
図1 折れ線特性のバネ力を有する振動モデル(剛性増大)
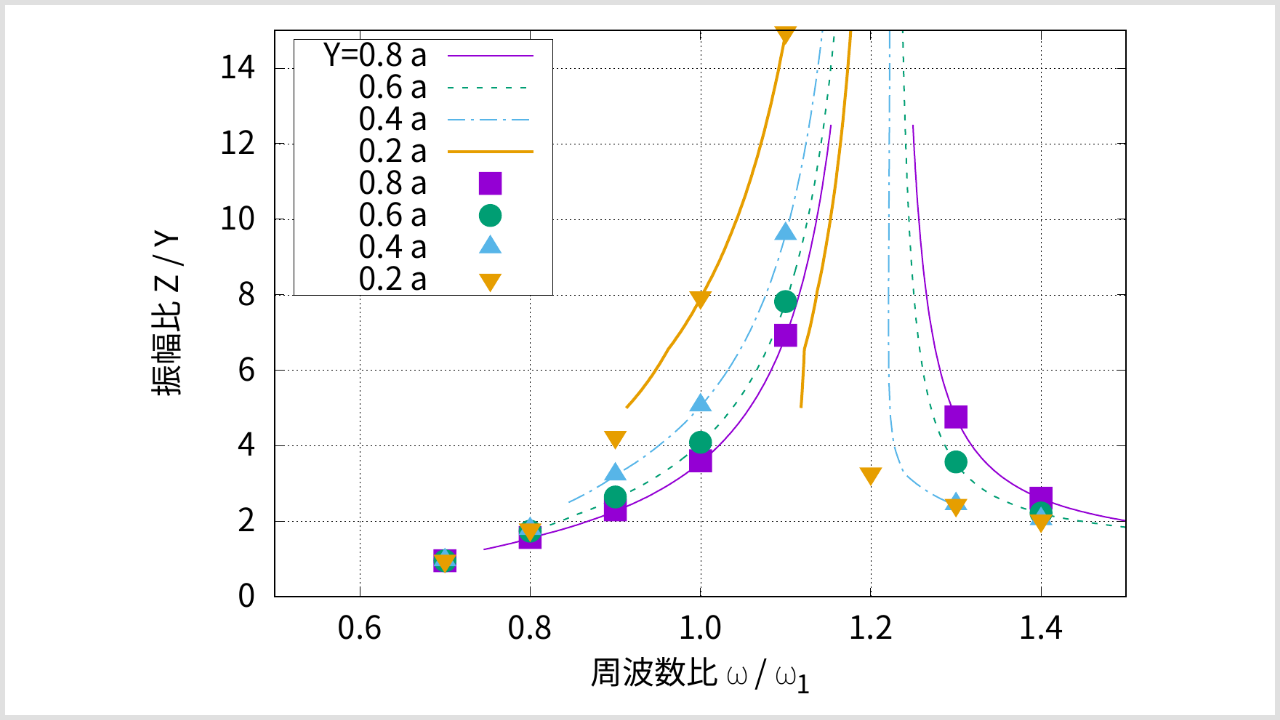
図2 強制変位加振での共振曲線(線:近似解、点:数値積分解)
